Wolna wola w maszynie: determinizm i emergencja
🎯 Po co Ci to?
Dwa praktyczne sposoby z książki: zalgorytmizować proces wyboru (McCarthy, SDFW) albo nie kodować woli wprost, tylko złożyć proste zachowania w środowisku (Brooks, Roomba) i zobaczyć emergencję.
✅ Czego się nauczysz
Po tej lekcji potrafisz:
- opisać SDFW w dwóch krokach i powiązać z Softmax w LM;
- streścić Behavior-Based AI Brooksa (situated vs simulated);
- ocenić Roomba względem romantycznej wizji woli;
- nie mylić „ma opcje" z „przeżywa dylemat moralny".
🔁 Przypomnij sobie
Racjonalna wizja woli = procedura wyboru. Softmax nad słownikiem = rozkład na opcje + wybór tokenu (15.1, 17.1).
📘 SDFW — prosta deterministyczna wolna wola (McCarthy)
John McCarthy zaproponował Simple Deterministic Free Will (SDFW):
- Wygeneruj dostępne opcje działań.
- Zastosuj określoną procedurę wyboru jednej z nich.
Jeśli system ma SDFW, „ma wolną wolę" w ramach tej definicji — bez odwoływania się do losowości czy mistyki.
Most do ChatGPT: słownik = lista opcji; Softmax = oceny; sampling/argmax = procedura wyboru. Generowanie tekstu token po tokenie jest SDFW w sensie McCarthy'ego — to nie oznacza ludzkiej wolności ani odpowiedzialności moralnej.
📘 Brooks: wola jako własność emergentna
Rodney Brooks — Behavior-Based AI: wiele prostych modułów zachowań w rzeczywistym środowisku (situated), nie tylko w abstrakcyjnej symulacji (simulated). Inteligencja (i ewentualnie autonomia) wyłania się z interakcji — nie trzeba jej „wpisać w całości" jako jednego wielkiego programu świadomości.
Roomba (iRobot, współzałożona m.in. przez Brooksa):
- Jedź w losowym kierunku.
- Wykryłeś brud → sprzątaj.
- Pełny pojemnik / niska bateria → do stacji.
- W stacji z brudem → opróżnij.
- W stacji z niską baterią → wyłącz.
- Przeszkoda → zmień kierunek losowo.
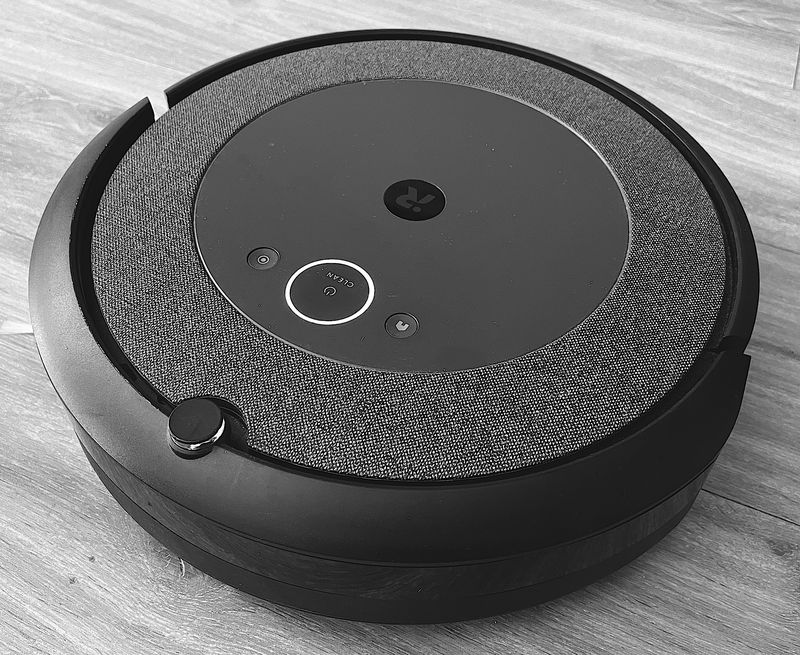
Czy Roomba „ma wolną wolę"? Ma opcje; czasem jest zdeterminowana (2–5), czasem niedeterministyczna (1, 6). Refleksja płytka — bliżej wizji romantycznej (losowość) niż głębokiej deliberacji Searle'a. Brak przeżycia dylematu moralnego nie wyklucza — według książki — mówienia o woli jako procesie decyzyjnym; przeżycie jest ważne dla człowieka, ale nie jest tożsame z samym mechanizmem wyboru.
💭 Pomyśl
Czy Softmax w GPT „udowadnia", że ChatGPT ma wolną wolę w sensie, którego boją się Bostrom i Tegmark?
Podpowiedź
Nie. Spełnia wąską definicję SDFW (opcje + procedura). Obawy o „AI, które samo wyznacza cele przeciw ludziom" to inny poziom — cele nadrzędne i tak pochodzą z treningu/projektu ludzi (19.5).
⚠️ Częsty błąd
Częsty błąd: „Skoro Roomba ma losowość, jest wolna jak człowiek."
Elenchus: Losowość ≠ aktywna obecność z refleksją i odpowiedzialnością. To najwyżej cienki mechanizm wyboru kierunku.
🌍 Powiązania
- 15.1 / 17 — Softmax i generacja.
- 18.4 — agenci = dłuższe łańcuchy decyzji.
- 19.5 — cele ludzi w maszynie.
📐 Definicje tej lekcji
- SDFW — generuj opcje + wybierz procedurą.
- Emergencja (Brooks) — złożone zachowanie z prostych modułów w świecie.
- Situated vs simulated.
📌 Najważniejsze w pigułce
- Dwa tory: algorytm wyboru (McCarthy) vs emergencja w środowisku (Brooks).
- LM spełnia SDFW — to definicja techniczna, nie horror autonomii.
- Roomba: opcje + czasem losowość ≠ ludzkie przeżycie woli.
- Pytanie „czy ma wolę?" zależy od przyjętej definicji.
🎒 Zadania
Zadanie 19.4.1. Zapisz SDFW w dwóch zdaniach na przykładzie: robot ma iść do A, B lub C.
Pokaż rozwiązanie
(1) Wygeneruj opcje {A,B,C} (ew. z kosztami). (2) Wybierz według procedury (min. dystans / max. priorytet). To SDFW.
Zadanie 19.4.2. Który punkt algorytmu Roomba jest „romantyczny", a które są sztywno zdeterminowane?
Pokaż rozwiązanie
Romantyczne/losowe: 1 i 6. Zdeterminowane reakcje na stan: 2–5.
🔍 Sprawdź, czy umiesz
- [ ] Opisać SDFW i most do Softmax.
- [ ] Streścić podejście Brooksa.
- [ ] Omówić Roomba bez antropomorfizacji.
- [ ] Oddzielić definicję techniczną od obawy egzystencjalnej.